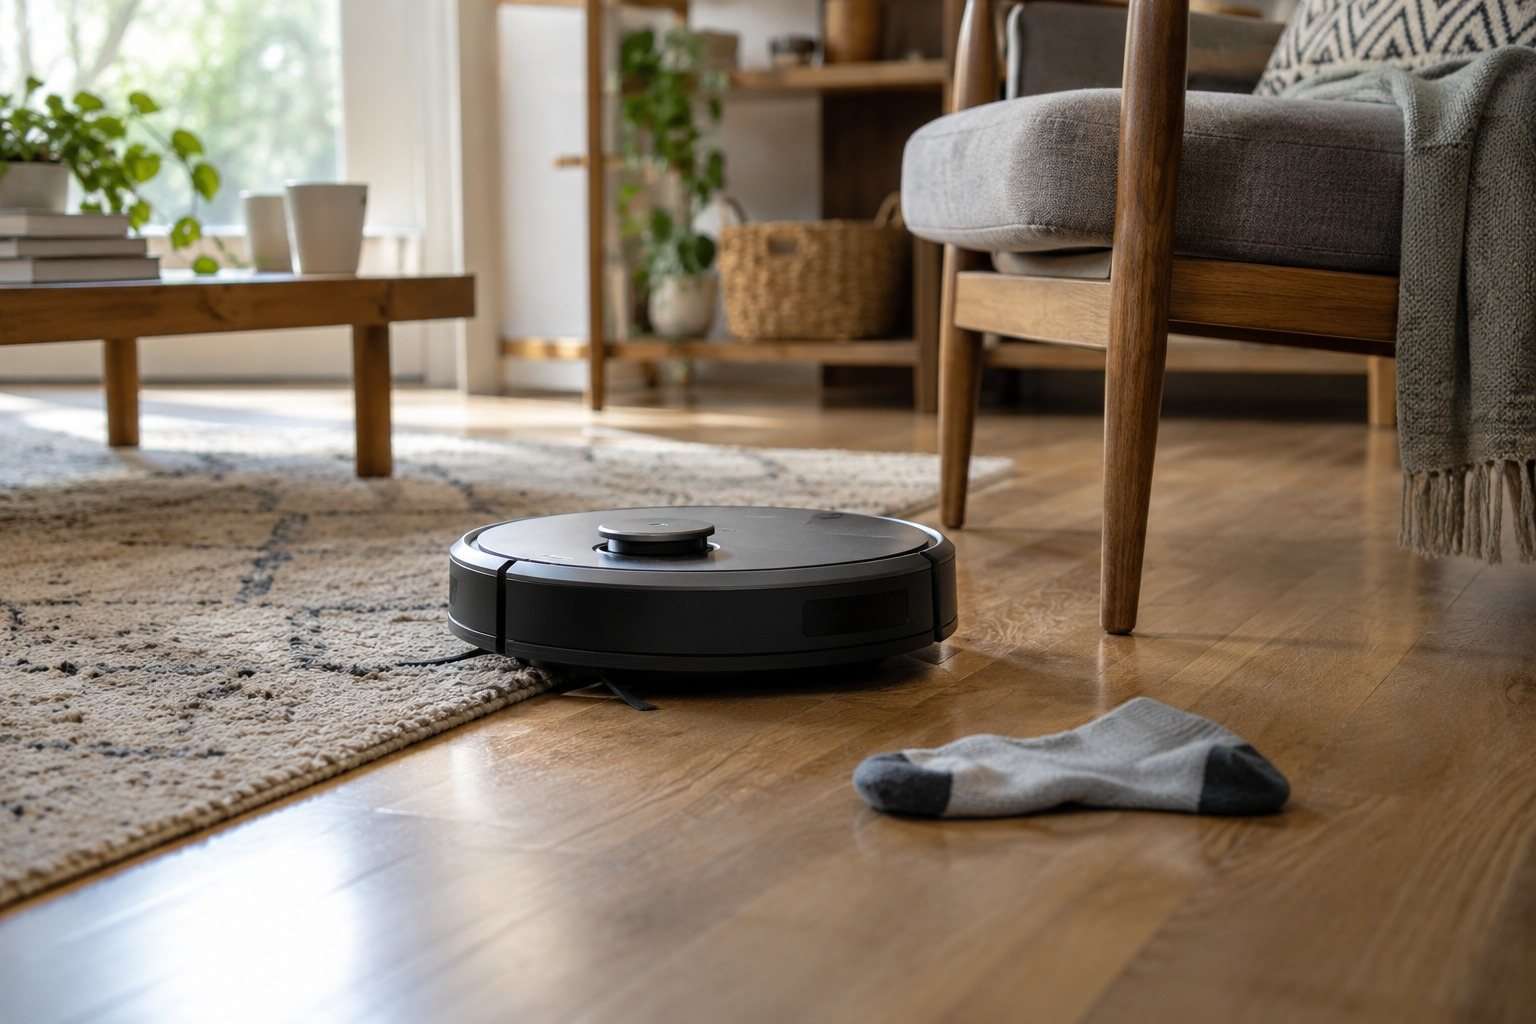
El mapa de un robot aspirador puede mostrar todas las habitaciones y seguir sin explicar por qué se atasca junto al sofá. El dibujo representa una parte del entorno, pero el funcionamiento depende también de lo que hay en el suelo, de cómo cambian los objetos y de lo que detectan sus sensores. Un plano correcto no garantiza que cada recorrido termine como se esperaba.
Esta diferencia ayuda a interpretar las funciones de un robot doméstico sin exigirle capacidades que no tiene. Navegar, reconocer un obstáculo y manipular un objeto son tareas distintas. Entender qué resuelve cada una permite preparar la casa, comparar equipos y valorar una incidencia con más precisión que la etiqueta general de robot inteligente.
Una habitación cambia aunque sus paredes sigan iguales
El mobiliario grande puede permanecer meses en la misma posición. Un cable de carga, una mochila o una silla desplazada cambian de sitio varias veces al día. Para el robot, esos elementos alteran los pasos disponibles y las condiciones del recorrido. Su mapa necesita combinarse con información que llega durante la ejecución.
También hay diferencias entre superficies. Un borde de alfombra puede doblarse, un suelo brillante puede afectar a ciertos sensores y un espacio aparentemente libre puede tener poca altura. Estas condiciones dependen del equipo y de su sistema de detección. Al comparar robots, conviene observar cómo se comportan en la casa concreta, además de leer la descripción de sus funciones.
La preparación del espacio sigue teniendo sentido. Recoger cables y piezas pequeñas reduce problemas que una detección imperfecta podría pasar por alto. Si el fabricante permite definir zonas excluidas, estas pueden resolver un punto conflictivo. Se trata de adaptar el recorrido a un límite conocido, sin convertir una función de navegación en una garantía de reconocimiento universal.
Reconocer no equivale a saber qué hacer
Detectar un objeto solo resuelve la primera parte de una interacción. Después hay que decidir si se rodea, se espera o se detiene la tarea. En un robot que manipula objetos, además importa cómo sujetarlos. Una taza rígida, una bolsa y una prenda admiten acciones diferentes aunque ocupen una zona similar de la imagen.
Por eso los avances en manipulación robótica no se trasladan automáticamente a todos los aparatos domésticos. La investigación sobre aprender en simulación antes de actuar en una casa, como MolmoBot, estudia cómo una política entrenada en escenarios virtuales puede guiar acciones en robots reales. Sus resultados pertenecen a tareas y plataformas concretas, no a una actualización que dote de brazos o criterio general a un aspirador.
La distinción resulta útil al leer un anuncio. Un vídeo puede mostrar una acción conseguida, pero la compra requiere conocer qué incluye el producto disponible. También importa si el comportamiento funciona de manera autónoma, si necesita intervención o si se ha preparado una escena especial. Son condiciones que cambian el valor práctico de una demostración.
La simulación ayuda a ensayar variaciones
En un entorno virtual pueden modificarse posiciones, iluminación y objetos para entrenar o evaluar una política. Repetir esas variaciones con un robot físico exige tiempo y puede introducir desgaste. La simulación permite explorar muchos escenarios antes de reservar una máquina real para una comprobación más costosa.
El problema es que una representación nunca contiene todos los detalles de la casa. La fricción, los reflejos, la deformación de una tela o el estado de un sensor pueden cambiar el resultado. Un sistema que responde bien en el simulador necesita pruebas físicas que permitan reconocer dónde se mantiene el comportamiento y dónde empieza a fallar.
La utilidad de una prueba depende de que se parezca al uso que se quiere resolver. Superar una tarea de recoger objetos no demuestra por sí mismo una buena limpieza junto a zócalos. Cada evaluación debe observar el resultado pertinente: cobertura, atascos, intervención necesaria o cuidado de las superficies, según lo que haga el equipo.
Cómo observar un robot durante una semana de uso
Una revisión doméstica puede comenzar con recorridos comparables. Mantener una preparación parecida del suelo facilita distinguir un atasco recurrente de un cambio ocasional del entorno. Después se pueden introducir variaciones normales, como una silla en otra posición, siempre dentro del uso admitido por el fabricante.
- Anotar dónde se detiene o solicita ayuda.
- Comprobar qué zonas quedan sin completar.
- Observar si el problema se repite con el mismo objeto.
- Registrar los cambios de configuración antes de volver a probar.
El registro no necesita convertirse en una puntuación técnica. Puede servir para decidir si una zona debe excluirse, si una alfombra requiere otra preparación o si merece la pena consultar al soporte con una descripción reproducible. Una incidencia localizada resulta más fácil de explicar que la impresión general de que el robot funciona unas veces sí y otras no.
El mapa seguirá siendo una herramienta valiosa, pero su lectura gana sentido cuando se combina con el comportamiento real. La pregunta de compra puede entonces ser más concreta: cuánto trabajo completa el dispositivo en esa casa y qué intervención seguirá necesitando. Esa respuesta permite valorar la automatización sin perder de vista la rutina en la que debe encajar.




